 OKISTECH
01
Stereo Derinlik & Nöral Görüş
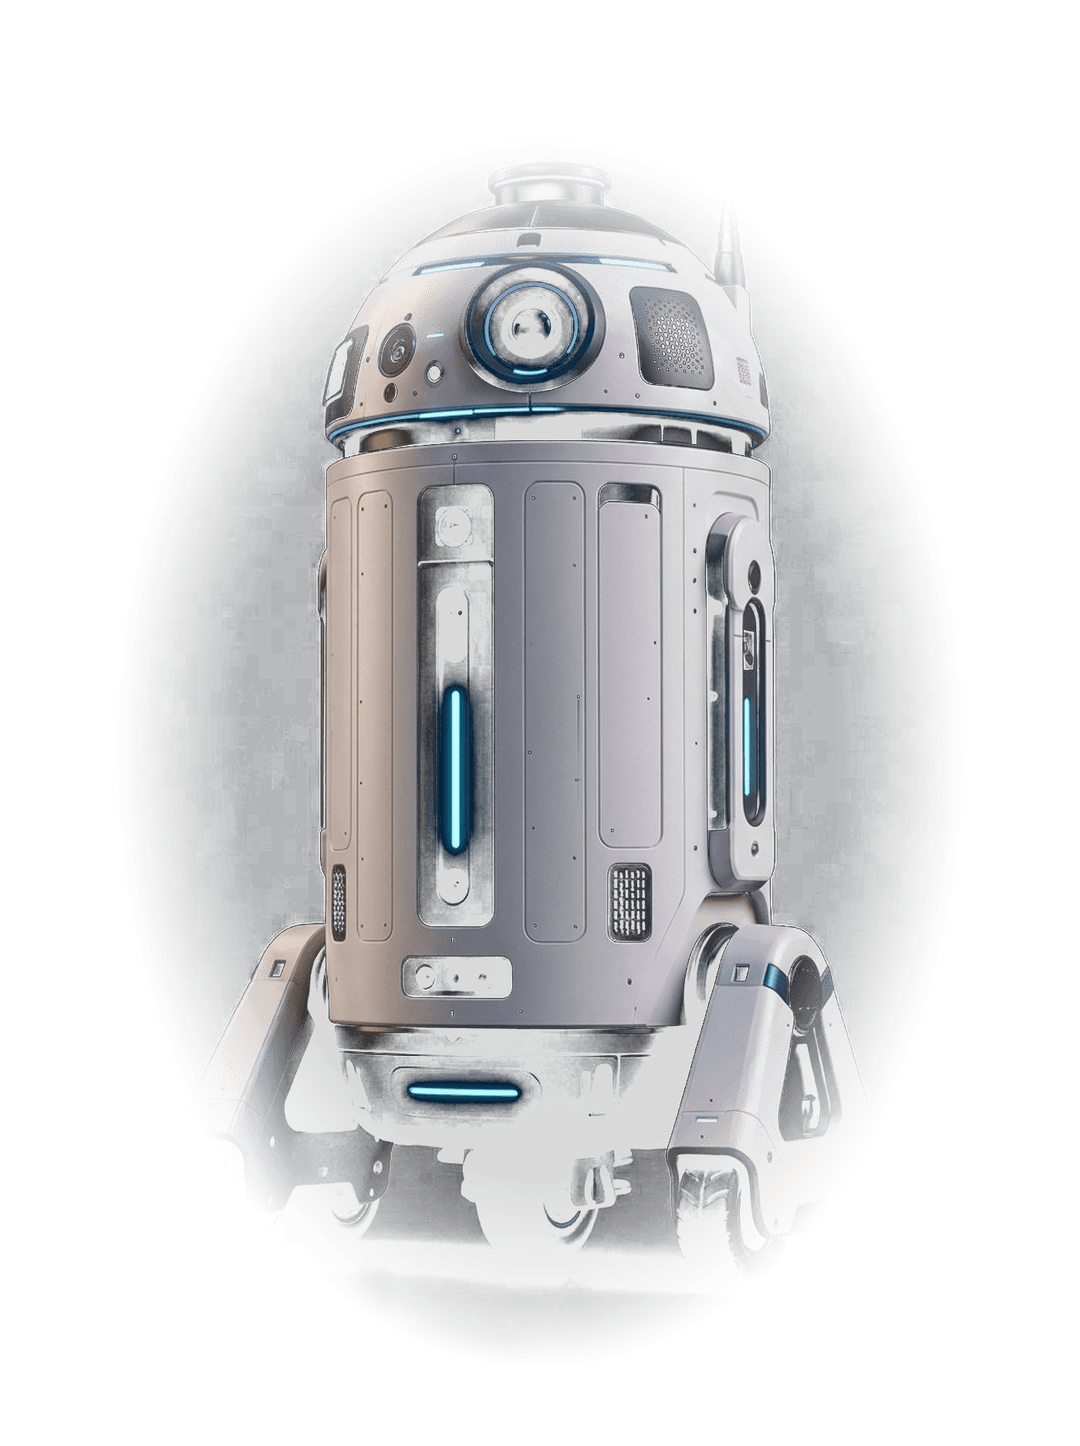
Luxonis OAK-D Lite çift kamera baseline'ı ile derinlik haritası üretir; NVIDIA Jetson üzerinde TensorRT ile hızlandırılmış YOLOv8s modeliyle insanları ve engelleri milisaniye hassasiyetinde tespit eder.
Çevresini algılayan, insan bağlamını anlayan ve fiziksel dünyada bağımsız hareket eden otonom robotik sistemler.
ÇOK MODLU SENSÖR FÜZYONU
Fiziksel dünyada güvenle hareket etmek ve insanlarla doğal bağ kurmak, gecikmesiz ve eşzamanlı çalışan üç duyusal omurga ile başlar.
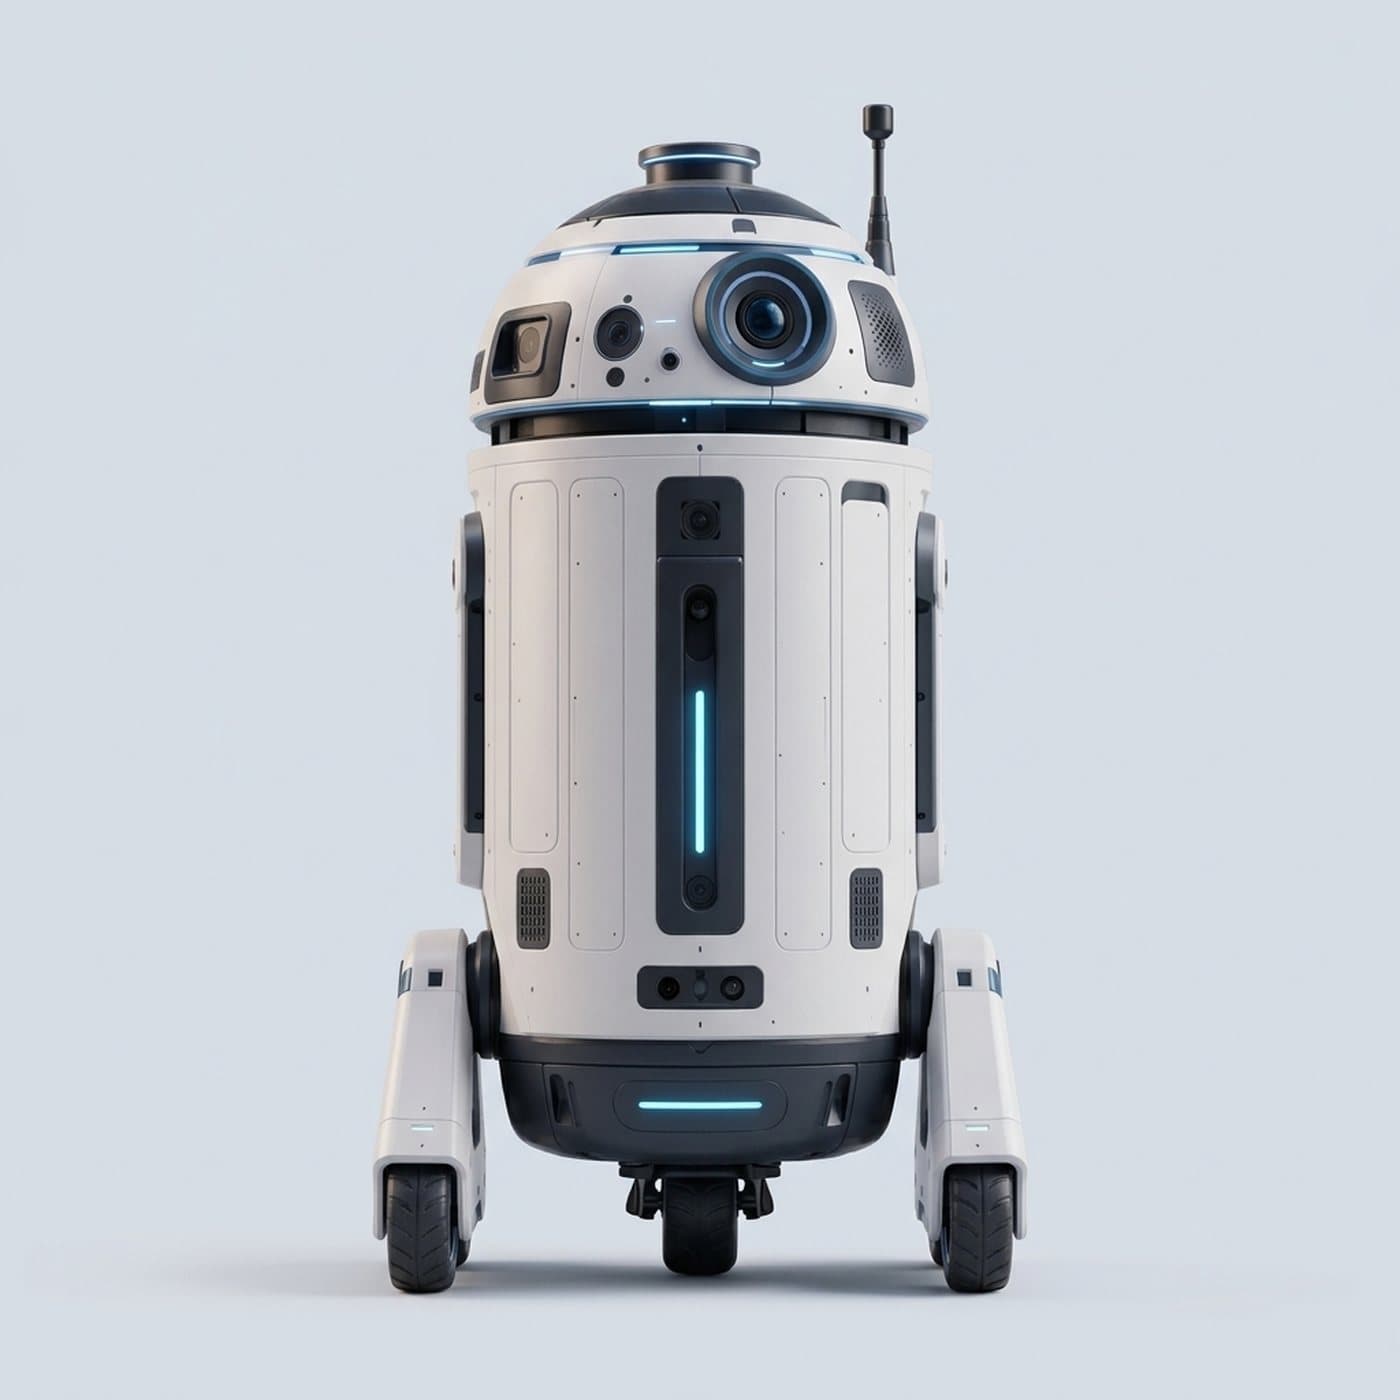
Luxonis OAK-D Lite çift kamera baseline'ı ile derinlik haritası üretir; NVIDIA Jetson üzerinde TensorRT ile hızlandırılmış YOLOv8s modeliyle insanları ve engelleri milisaniye hassasiyetinde tespit eder.
4 mikrofonlu dairesel akustik dizi, gürültülü ortamlarda konuşan kişinin geliş açısını (DoA) hesaplar. ±85° döner başlık motoru, seslenen kişiye refleksif olarak dönerek doğal göz teması kurar.
2D lazer radar ünitesi saniyede 10 tam tur atarak iç mekanın santimetre ölçeğinde haritasını çıkarır (SLAM). Kör nokta bırakmaksızın dinamik engelleri haritalandırır ve güvenli seyir koridoru planlar.
GÖMÜLÜ ÇEKİRDEK & MOTOR KONTROLÜ
Sensörlerden gelen ham veri, bulut sunucularına gönderilmeden doğrudan gömülü işlemcilerde birleştirilir ve 50 Hz kapalı çevrim motor kontrolüne aktarılır.
Görüntü işleme, ses yönü kestirimi ve navigasyon modelleri doğrudan NVIDIA Jetson donanımında yerel çalışır. İnternet kesildiğinde dahi otonomi durmaz; ağ gecikmesi fiziksel refleksleri yavaşlatamaz.
ATmega2560 mikrodenetleyici ve 500 ms donanımsal watchdog devresi; diferansiyel tekerlek enkoderlerini ve başlık dönüşünü senkronize eder. Sistem kilitlenmelerinde motorlar donanım düzeyinde derhal emniyete alınır.
Girişte bekleyen bir insan algılandığında, robot ekrana dokunulmasını beklemez. Yüz tanıma ve akustik füzyonla insanı selamlama açısına döner, göz hizasını korur ve doğal etkileşime girer.
ENDÜSTRİYEL DONANIM & ŞASİ MİMARİSİ
ASTRO M1 gövde mimarisi; modüler servis kolaylığı, mekanik denge, düşük ağırlık merkezi ve endüstriyel dayanıklılık standartlarına göre tasarlandı.
| Gövde Boyutları | 1100 mm Yükseklik × 650 mm Taban Çapı |
|---|---|
| Yürüyüş Sistemi | 2 Aktif Diferansiyel Tekerlek + 1 Denge Caseri |
| Başlık Kinematiği | ±85° Yatay Dönüş (Yaw) · Eşeksenli Optik & Akustik |
| Gövde Malzemesi | Alüminyum 6061-T6 İç Omurga + Darbe Emici Kompozit Kabuk |
| Hesaplama Çekirdeği | NVIDIA Jetson ARM64 (6-core) + Özel Görsel AI VPU |
| Hareket Kontrolü | ROS 2 Humble + 50 Hz Enkoderli Kapalı Çevrim PID |
| Donanım Güvenliği | 500 ms Donanımsal WDT + Elektronik E-Stop |
DOĞRULANMIŞ SAHA SENARYOLARI
Farklı sektörlerin fiziksel devriye, karşılama ve operasyonel rehberlik ihtiyaçlarına göre yapılandırılmış doğrulanmış senaryolar.
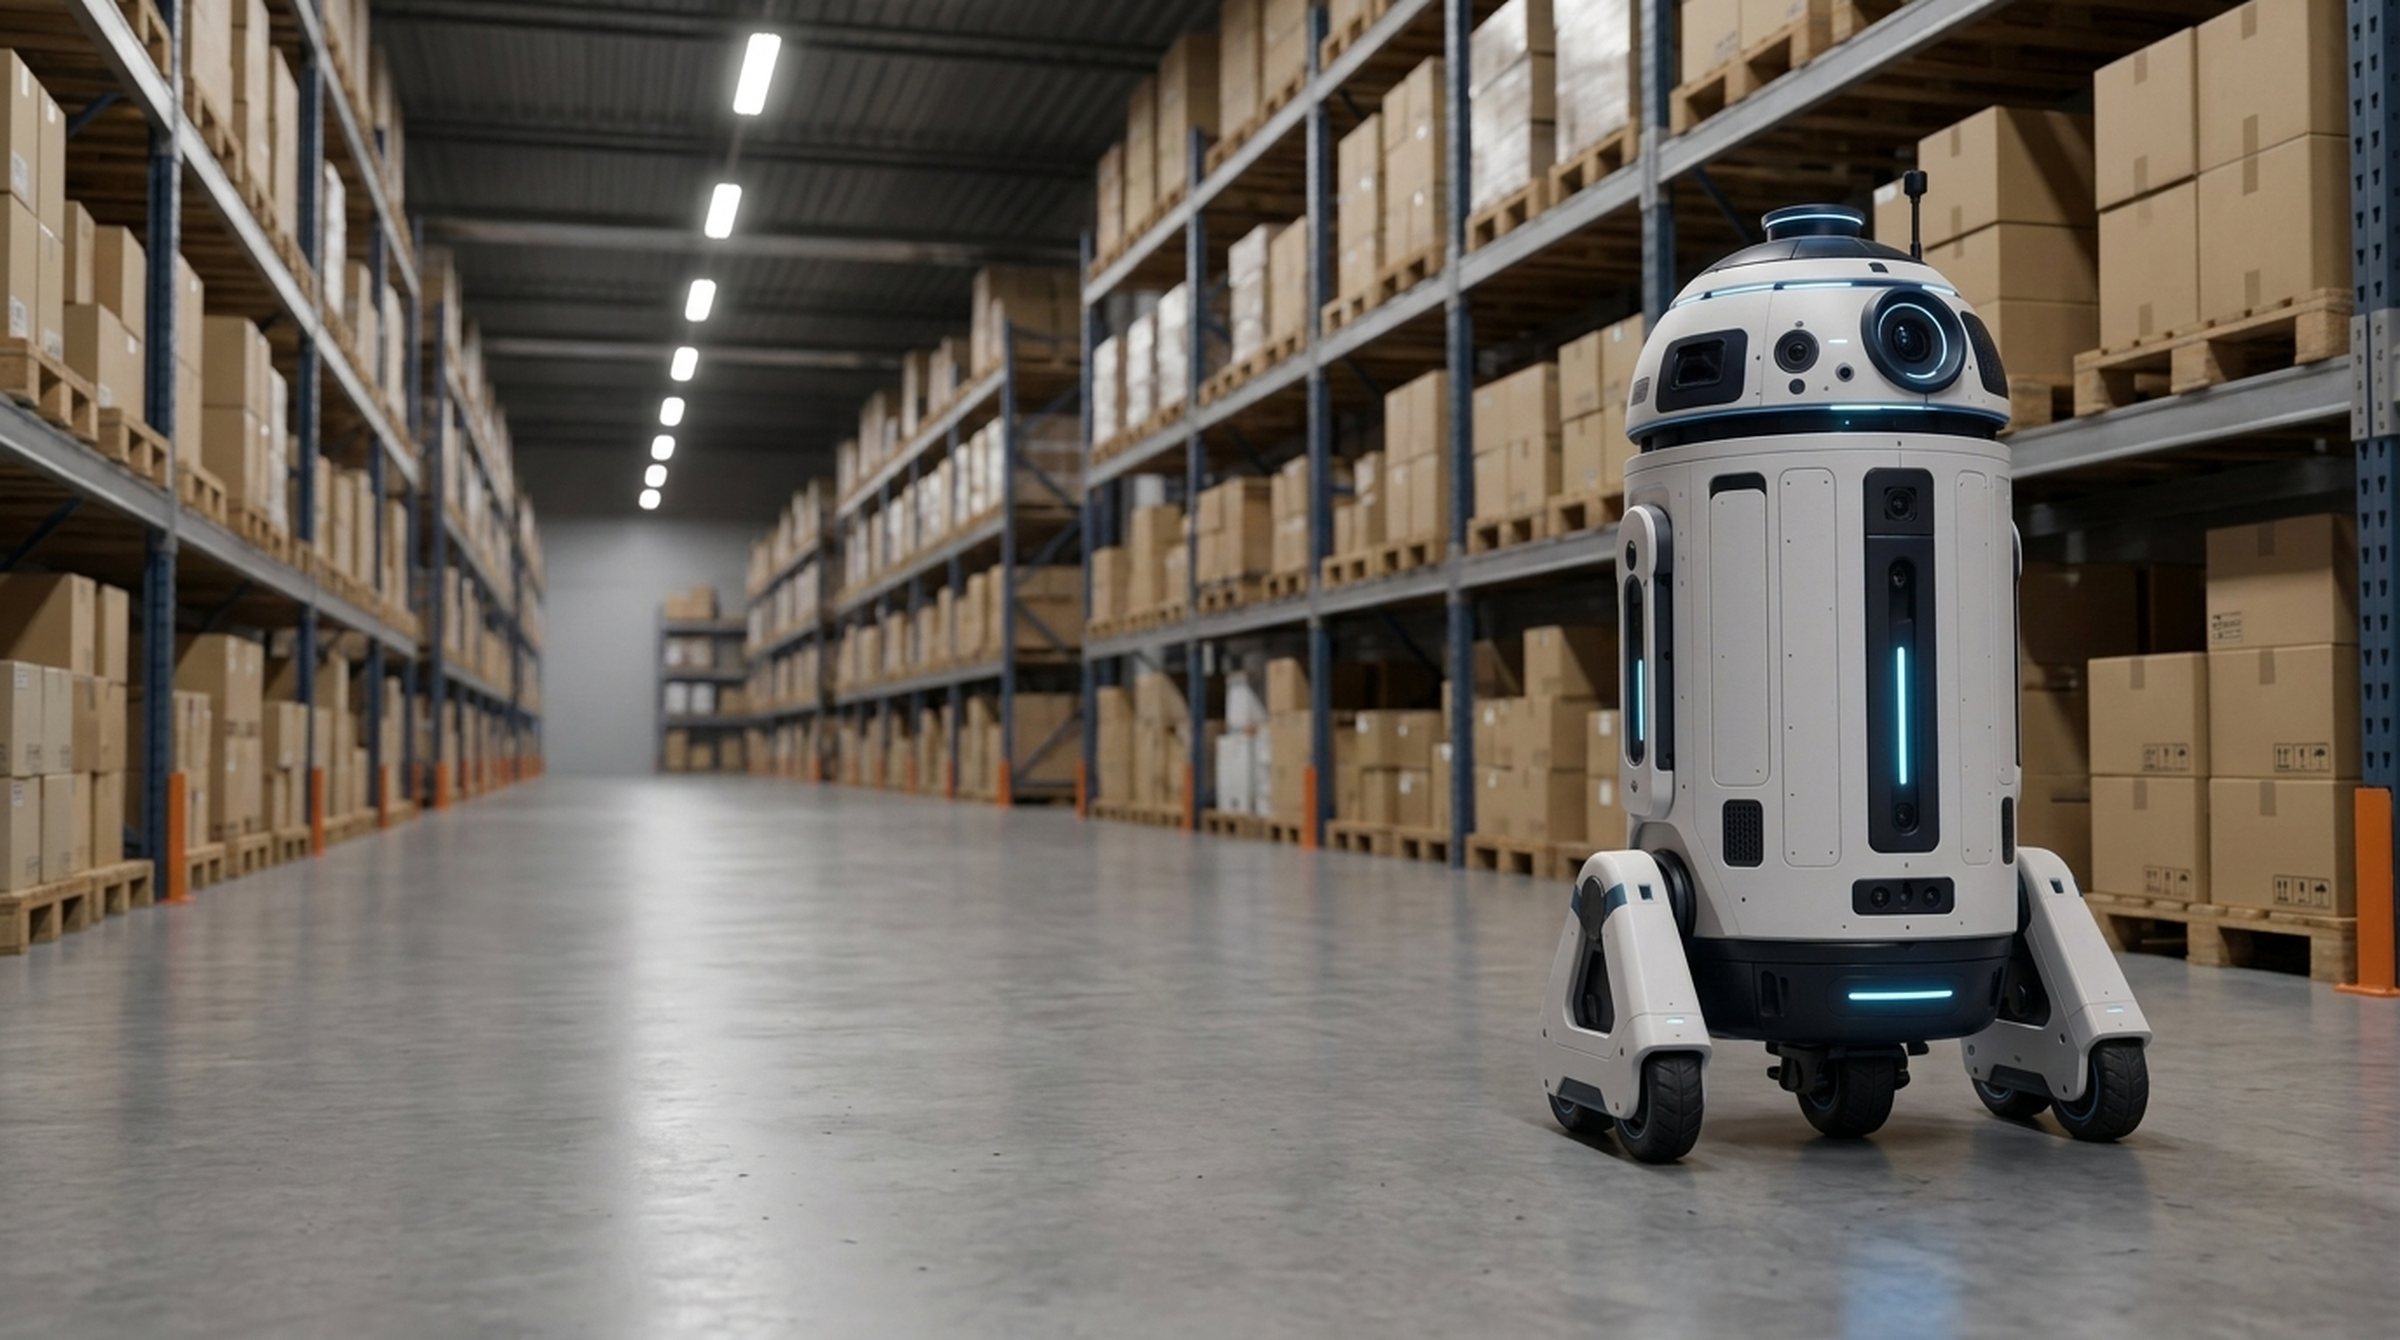
Giriş lobilerinde ve kamu binalarında ziyaretçileri kapıda algılama, baş çevirerek sesli karşılama, departman bilgisi sunma ve toplantı odalarına refakat etme.
Hastaneler, üniversite kampüsleri ve havalimanlarında kalabalık insan akışını algılayıp güvenli mesafeden takip etme (smart follow) ve temassız yönlendirme sağlama.
DERİN TEKNOLOJİ MİSYONU
Yazılımla sınırlı yapay zeka sunucularda kalır; gerçek etki ise zekanın fiziksel dünyaya adım atıp insanlarla yan yana çalıştığı anda başlar.
Sistemdeki her gecikme, motor açısı ve karar eşiği tahminle değil, gerçek telemetri, osiloskop ve saha loglarıyla ölçülerek belirlenir.
İnternet kesintisi robotun çalışmasını durduramaz. Görsel işleme, ses yönü hesaplama ve karar mekanizmaları cihaz üzerindeki yerel işlemcide çalışır.
Mekanik gövde, gömülü sürücüler, sinir ağları ve kullanıcı dostu web arayüzü tek çatı altında entegre tasarlanır; kararlı operasyon sağlanır.
ASTRO platformunu tesisinizde, kurumunuzda veya araştırma merkezinizde canlı deneyimlemek için teknik demo talep edin.