 OKISTECH
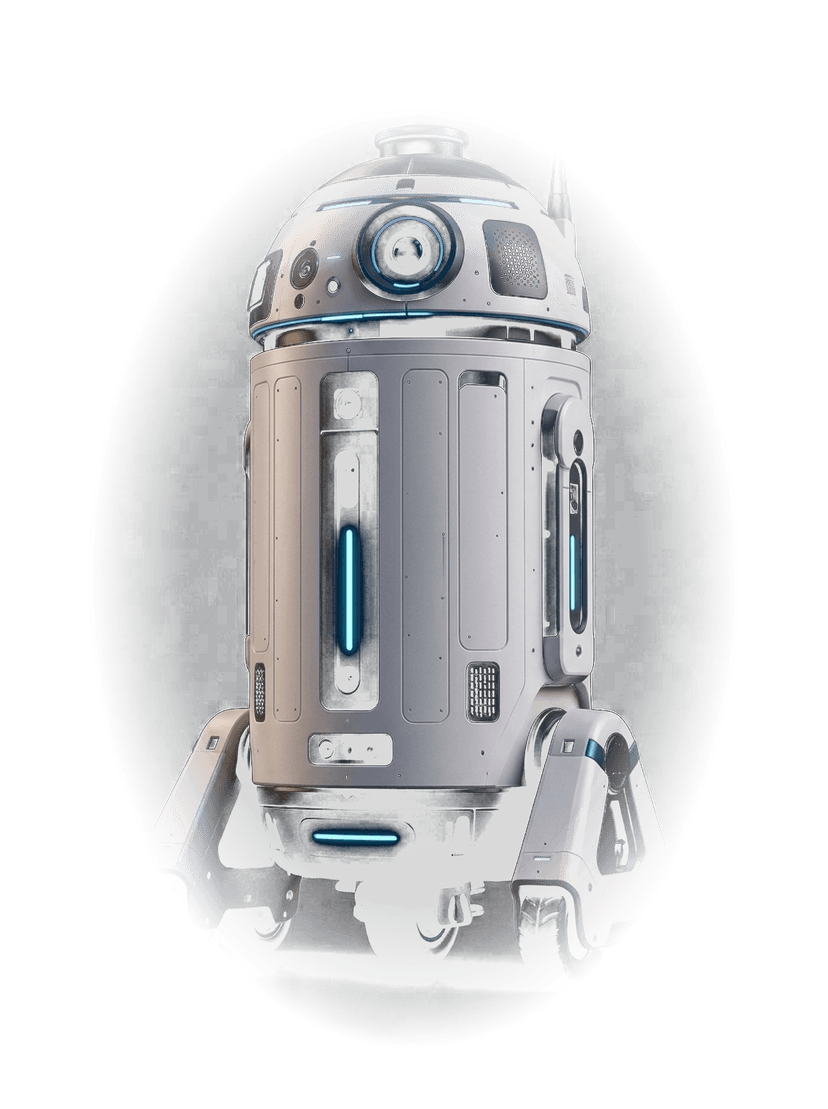
360° Döner Başlık & Çoklu Optik Dizi
Üst katmanda 360° LiDAR, merkezde mavi durum halkalı geniş açılı 4K ana kamera, ikincil derinlik/IR gece görüş sensörü ve 4'lü dairesel mikrofon dizisi yer alır.
OKİSTECH · MOBİL OTONOM ROBOT
Gerçek dünya etkileşimi, güvenlik devriyesi ve operasyonel tesis görevleri için tasarlanmış derin teknoloji otonom robot mimarisi.
01 / 06
Derinlik kamerası kafanın önündedir ve kafayla birlikte döner. Yüz tespiti kameranın kendi işlemcisinde çalışır; ana bilgisayara yalnızca sonuç ulaşır.
02 / 06
Dört mikrofon dairesel bir dizi oluşturur. Sesin geliş yönü mikrofon kartının kendi işlemcisinde hesaplanır ve kafanın o anki açısıyla birleştirilir.
03 / 06
Kafa tek eksende döner ve nereye bakacağına görüntü ile sesi birlikte değerlendirerek karar verir. Yüz görünürken yön yalnızca görüntüden gelir.
04 / 06
Tanıma modelleri cihaz üzerinde çalışır. Kimi gördüğü ve kimin konuştuğu aynı kimlikte birleşir; bunun için ağ bağlantısı gerekmez.
05 / 06
Lazer tarayıcı ve derinlik verisi birlikte çevrenin haritasını çıkarır. Kişilerin uzaklığı kadrajdaki konumundan değil gerçek ölçümden gelir.
06 / 06
Diferansiyel tahrikli taban konum değiştirir. Hareket sınırları ve hız rampası donanım katmanında zorlanır; bağlantı koparsa motorlar durur.
ENDÜSTRİYEL TASARIM & ŞASİ MİMARİSİ
1100 × 650 mm zarf ölçülerinde modüler servis panelleri, 360° döner sensör başlığı ve üç tekerlekli dengeli tahrik yapısıyla çok modlu algı ve karar omurgasını birleştiren endüstriyel gövde mimarisi.
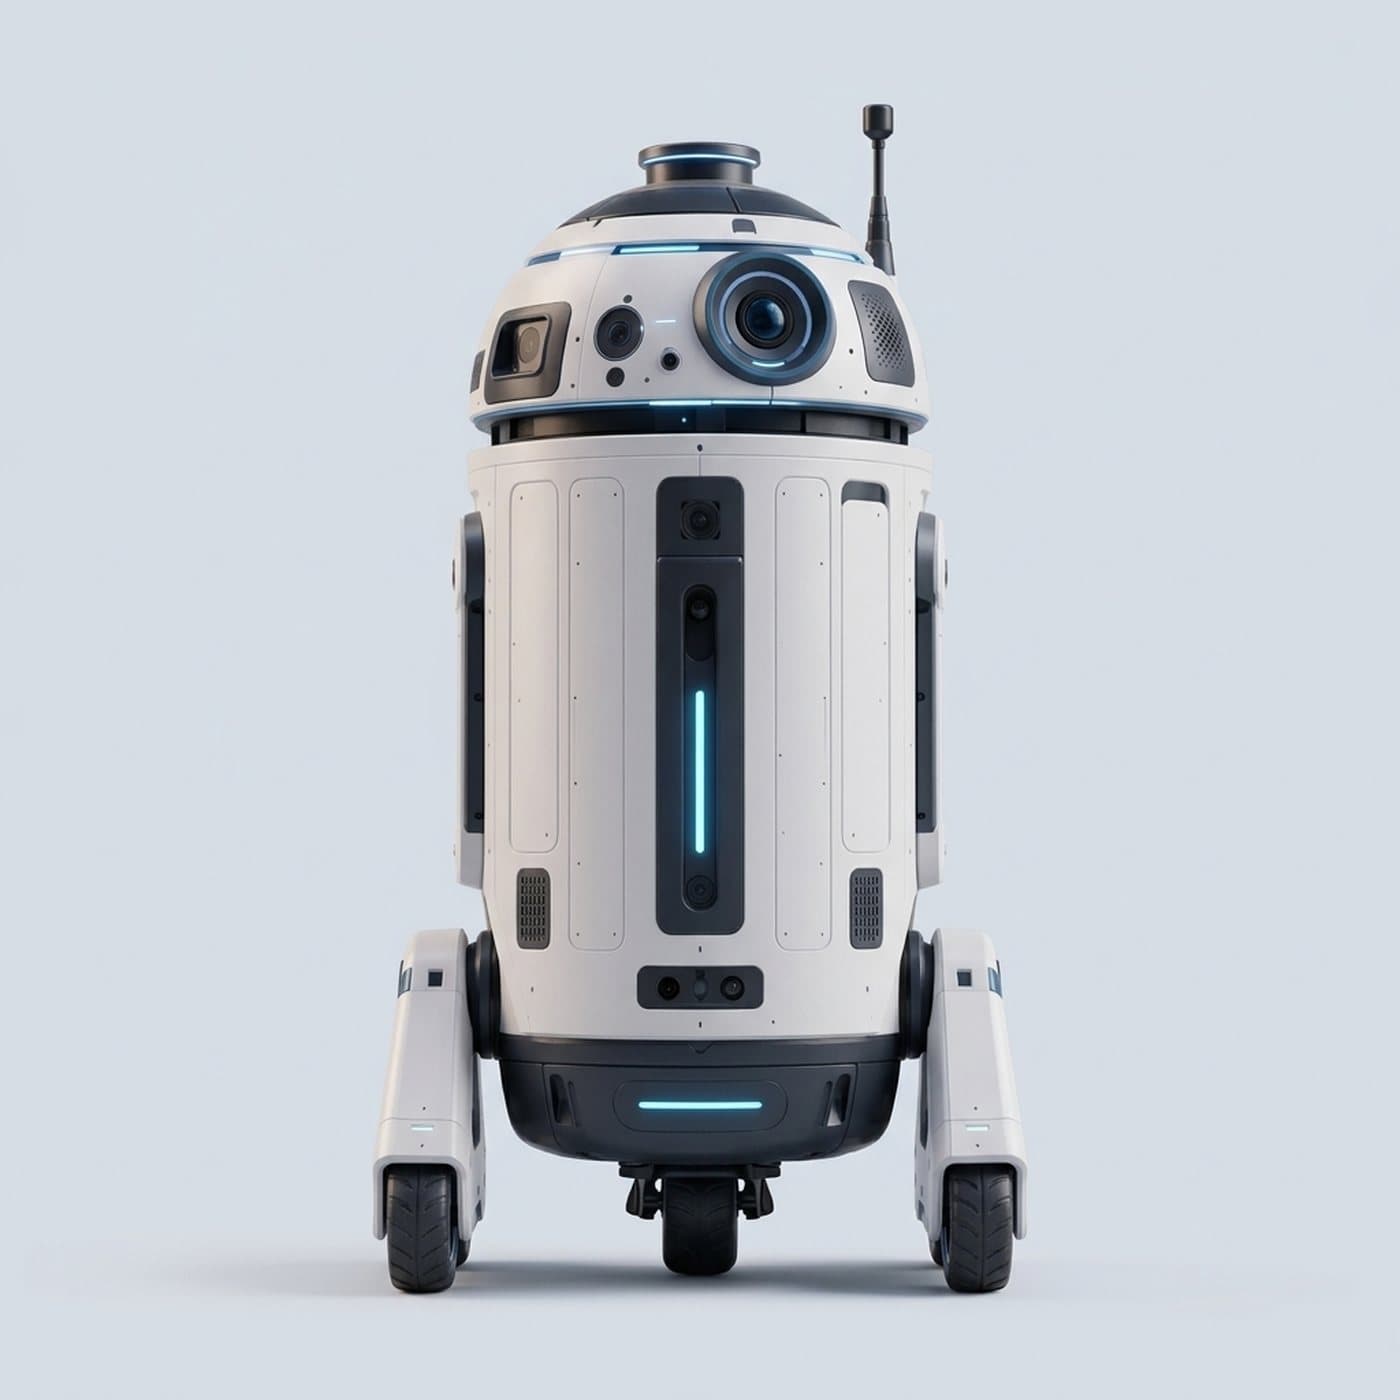
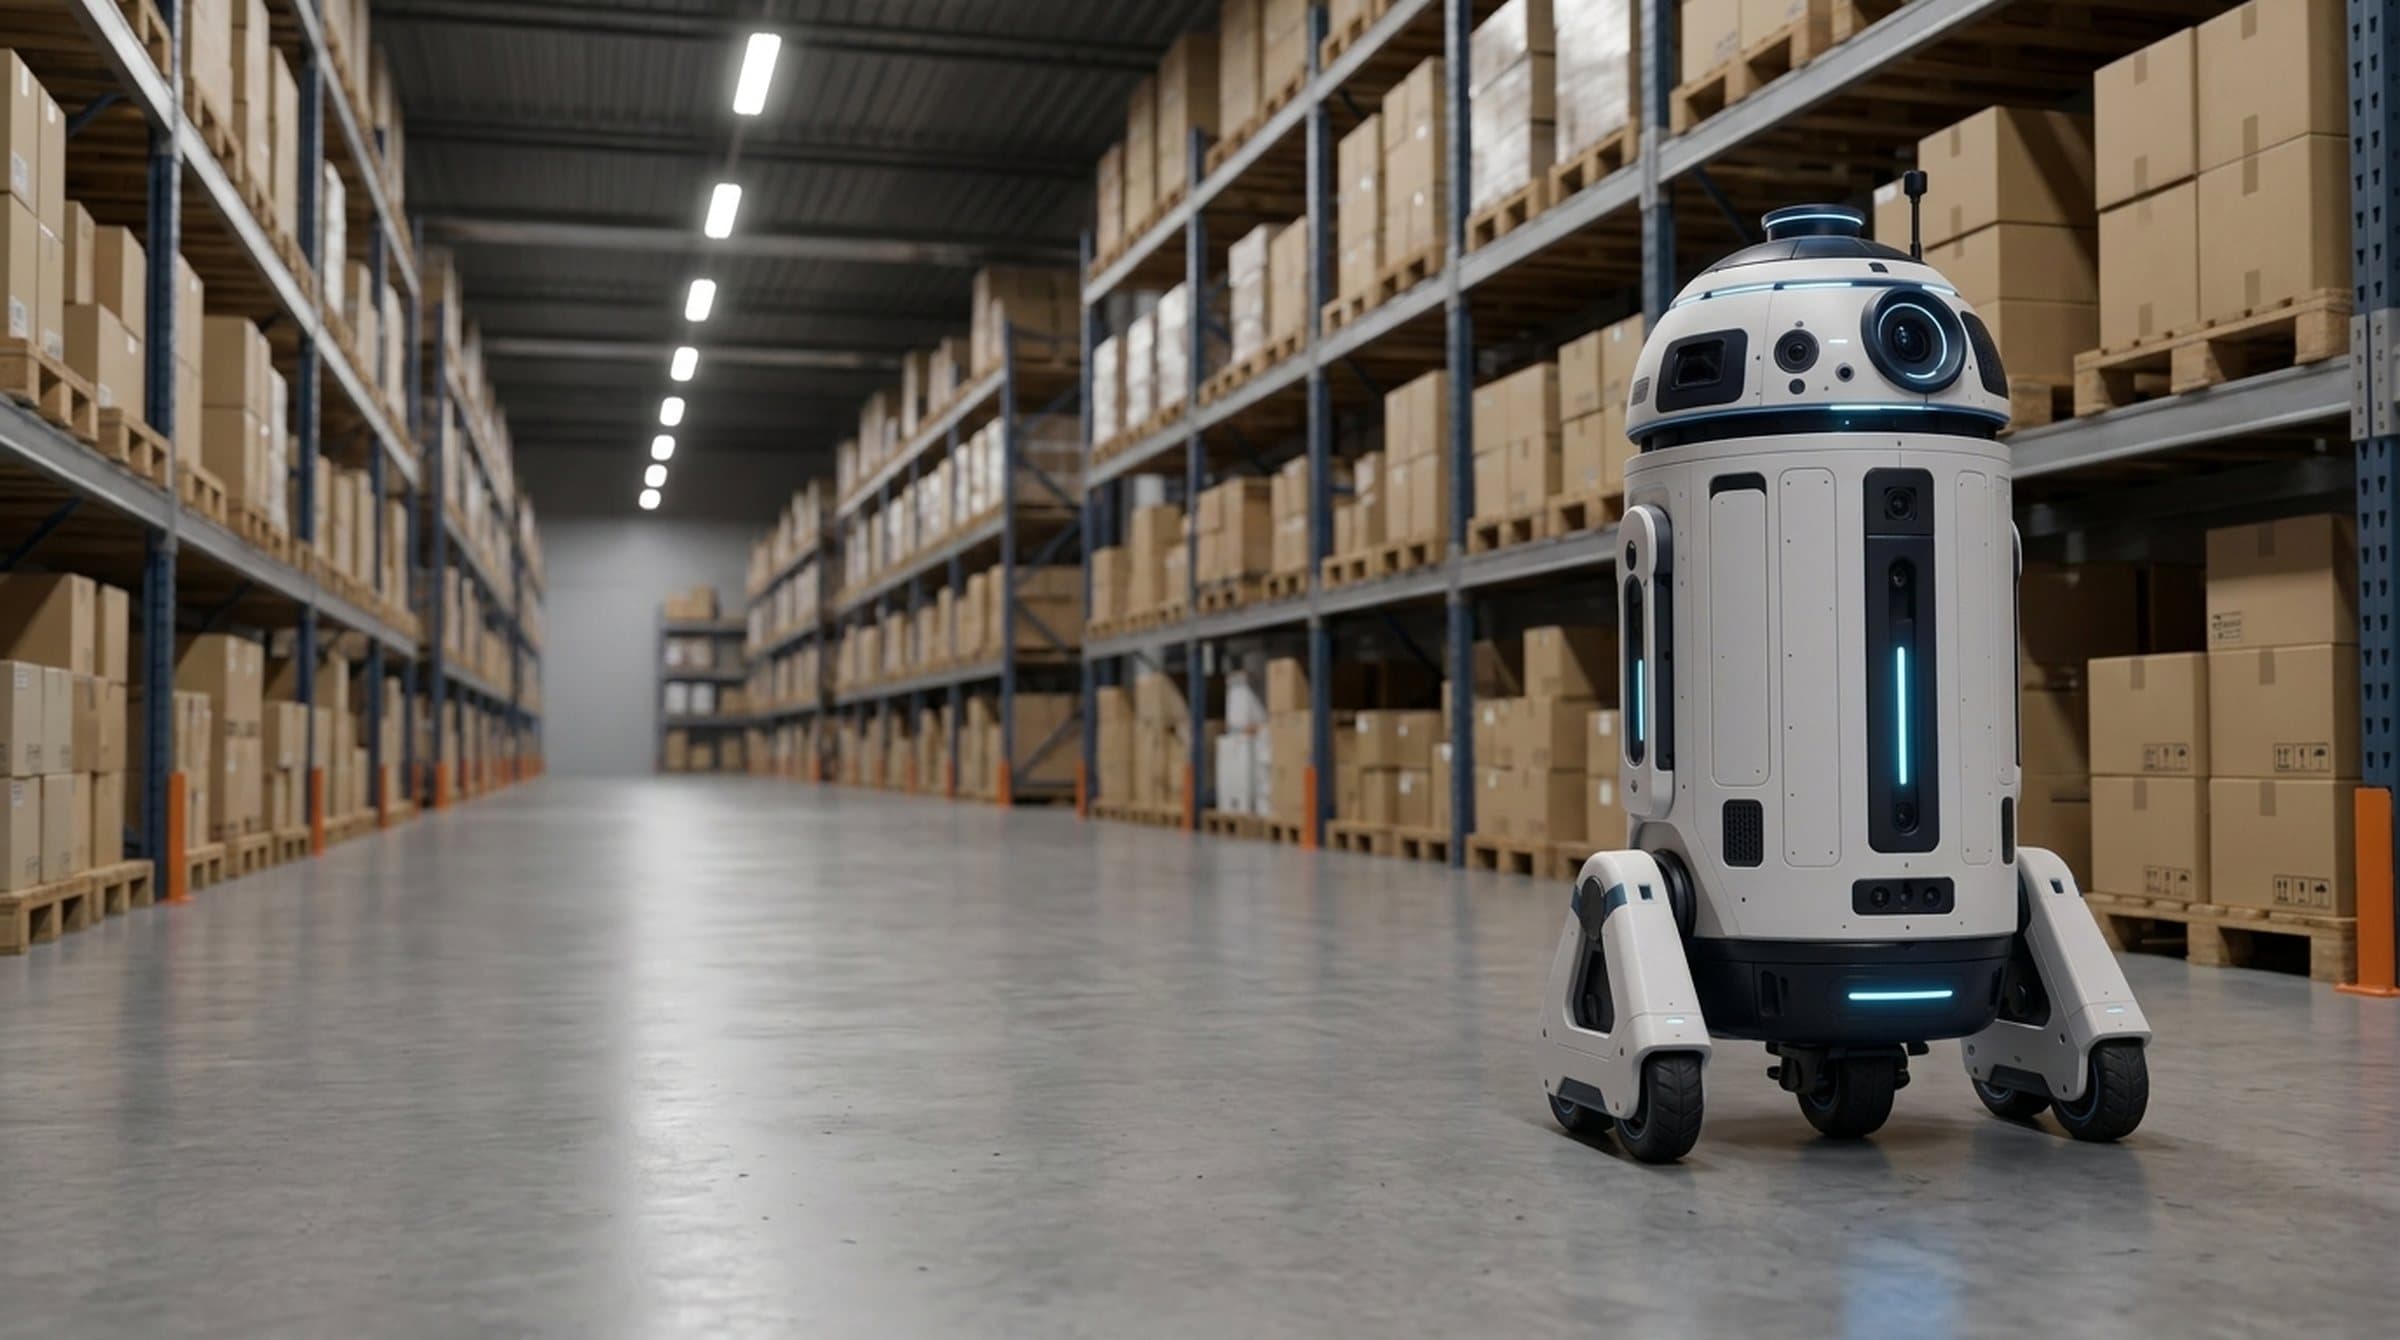
Üst katmanda 360° LiDAR, merkezde mavi durum halkalı geniş açılı 4K ana kamera, ikincil derinlik/IR gece görüş sensörü ve 4'lü dairesel mikrofon dizisi yer alır.
Silindirik kompozit gövde üzerindeki dikey servis derzleri, batarya paketine ve NVIDIA Jetson / ATmega2560 kontrol katmanlarına saha içinde hızlı erişim sağlar.
Mekanik ekip tarafından CAD yazılımından üretilecek nihai astro-m1.glb dosyası eklendiğinde, web sahnesi döner başlık hiyerarşisiyle gerçek zamanlı olarak modeli devreye alacaktır.
DONANIM MİMARİSİ
Her sensör ve mekanik eksen, gerçek zamanlı deterministik veri akışı sağlamak üzere optimize edilmiştir.
40 TOPS INT8 yapay zekâ işlem gücü, 8 GB LPDDR5 bellek. Model çıkarımları %100 uçta ve sıfır dış bağımlılıkla yürütülür.
4K RGB ve çift global shutter stereoskopik derinlik kamerası. Donanımsal VPU üzerinde 26.8 FPS yerel nesne ve yüz takibi.
360 derece iki boyutlu tarama, 12 metre efektif algılama menzili, 348 nokta çözünürlük. Milisaniyelik dinamik engel haritası.
±84° tek eksenli dinamik yaw kafa oryantasyonu, konum geri bildirimi, aşırı akım korumalı endüstriyel haberleşme yolu.
Endüstriyel donanım ve gömülü yapay zeka katmanının ölçülmüş çalışma kabiliyetleri.
Doğal konuşma ile soru alır ve yanıtlar. Ağ bağlantısı koptuğunda yerel motorlarla çalışmaya devam eder.
Tanıtılan kişileri yüzünden ve sesinden tanır, ikisini aynı kimlikte birleştirir. Tanıma işlemi cihaz üzerinde çalışır.
Hareket sınırları donanım katmanında zorlanır. Bağlantı kesilirse motor çıkışları saniyenin yarısı içinde durur.
Yerel ağ üzerinden kontrol konsolu ile durumu izlenir, kafa hareketi yönlendirilir ve acil durdurma verilebilir.
Donanım özellikleri, ölçüm sonuçları, kalibrasyon değerleri ve kaynak kodun tamamı genel depoda açık olarak yayımlanmaktadır.